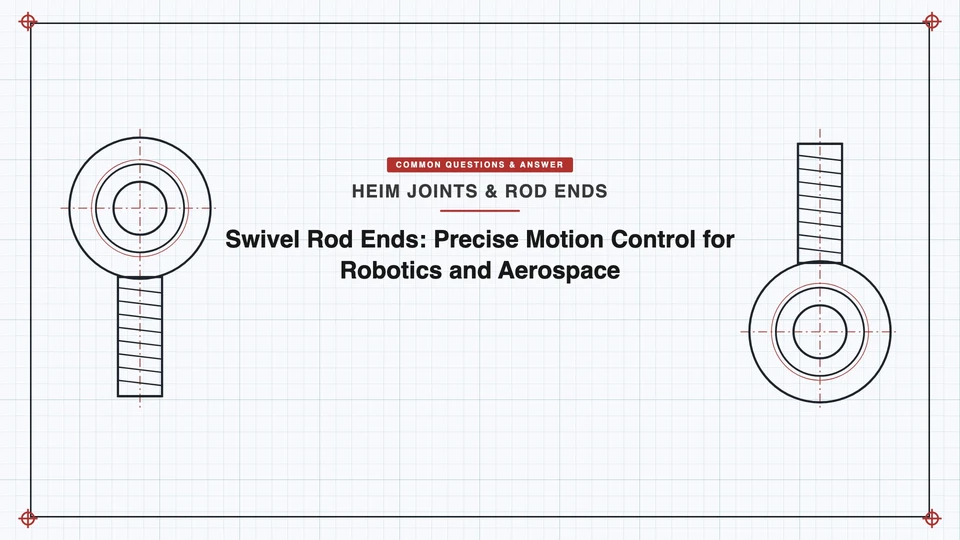
旋转杆端在传递力的同时,允许相连部件之间发生受控的角度运动——将球面轴承接口与螺纹或安装式的拉杆连接结合起来,实现平顺的摆动、偏差补偿和可重复的运动。正是这种组合,使它们在高性能机器人和航空航天系统中都不可或缺,尽管这两个领域的需求截然不同。

旋转杆端如何工作
典型的旋转杆端有三个功能部分:
- 外壳体——提供结构支撑和连接接口。
- 球面球体或轴承——允许绕多个轴旋转和角度运动。
- 拉杆连接接口——在相连部件之间传递拉力和压力载荷。
球面设计让接头能够吸收微小的对中误差,同时仍能精确传递运动——这正是在那些因偏差而产生卡滞、磨损或不必要应力的系统中,它比刚性连接更受青睐的原因。
在机器人中的作用
旋转杆端出现在机器人系统中有几方面的原因:为机械臂、连杆和末端执行器提供多轴摆动;在多次运动循环中保持准确定位的高重复性;在空间和重量受限的场合提供紧凑的结构;以及减小回差,这直接提高了伺服驱动机构的精度。常见应用包括工业机器人关节、取放机构、自动化夹具、传感器定位系统和轻型机器人平台。
在航空航天中的作用
航空航天系统依赖杆端,因为它们在紧凑的封装中兼具低摩擦运动、高承载能力和耐久性。应用包括飞行控制连杆、襟翼/扰流板/方向舵机构、起落架总成、旋翼机控制系统和一般作动系统。航空航天级杆端通常由高强度钢、耐腐蚀合金或特殊轴承材料制造,该领域的应用往往需要满足严格的航空专用标准——请直接向你的供应商核实你的应用所需的具体标准,而不要假定通用杆端就合格。
关于机器人应用中材料耐久性方面(自动化环境中的耐腐蚀性),请参阅工业自动化:用于机器人的耐腐蚀连杆。关于精度公差方面——为什么有些机器人应用特别需要零回差、高公差的轴承——请参阅零回差精度:为什么机器人需要高公差球面轴承。
相关阅读: 工业自动化:用于机器人的耐腐蚀连杆 · 零回差精度:为什么机器人需要高公差球面轴承